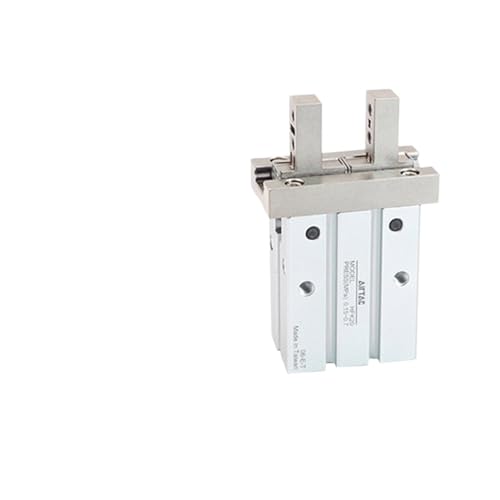

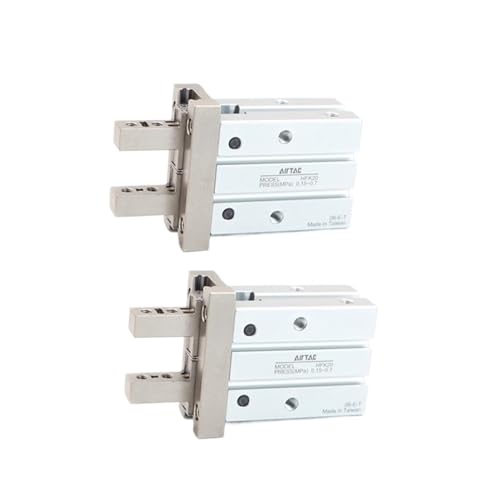
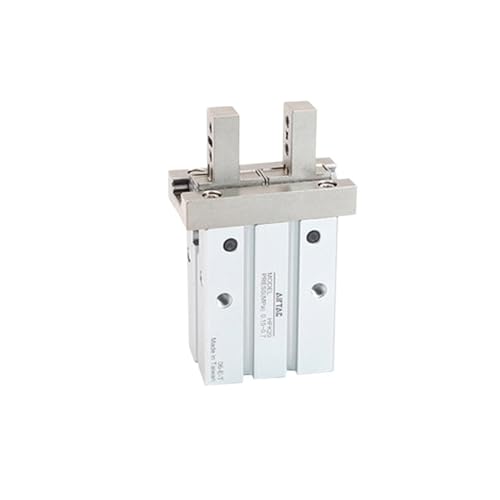
Vérin à doigts HFTK et HFKL16 à préhension angulaire stable
Maximisez l\'efficacité de vos cellules robotisées grâce au vérin à doigts HFTK, conçu pour développer une force de serrage remarquable malgré un encombrement minimal. Ce système pneumatique de pointe utilise des doigts articulés robustes qui sécurisent la prise de composants de formes variées, améliorant ainsi la polyvalence de vos lignes de conditionnement.
Force de serrage constante et usure réduite
La géométrie interne de la série HFTK / HFKL16 distribue la pression pneumatique de manière homogène sur l\'ensemble des composants mobiles. Vous obtenez un mouvement synchrone parfait des mâchoires, ce qui sécurise la manipulation d\'objets sensibles et élimine les rebuts dus à des serrages excessifs ou asymétriques.
- Doigts articulés optimisés : Prise géométrique parfaite pour pièces cylindriques.
- Corps en alliage d\'aluminium : Légèreté structurelle réduisant l\'inertie des bras robotisés.
- Compatibilité multi-séries : Remplacement direct des modules HFP et HFR standard.
En choisissant ce mécanisme de préhension, vous offrez à vos installations industrielles la réactivité nécessaire pour exécuter des cadences de travail élevées, tout en protégeant l\'intégrité structurelle de vos produits finis lors de chaque transfert.